Насос постоянно увеличивает и снижает обороты, давление колеблется, а изменение расхода вызывает резкие скачки. Причина может быть в настройках регулятора, некорректном сигнале датчика или работе самой насосной системы. Поэтому наладку начинают с проверки обратной связи: преобразователь частоты должен получать достоверную информацию о фактическом давлении.
В статье рассмотрим подключение датчика давления к частотному преобразователю, проверку сигнала 4–20 мА и настройку ПИД-регулятора на примере VEDA VFD VF-101 компании VEDA MC. Задача — обеспечить устойчивое поддержание давления при изменении водопотребления и снизить резкость переходных процессов.
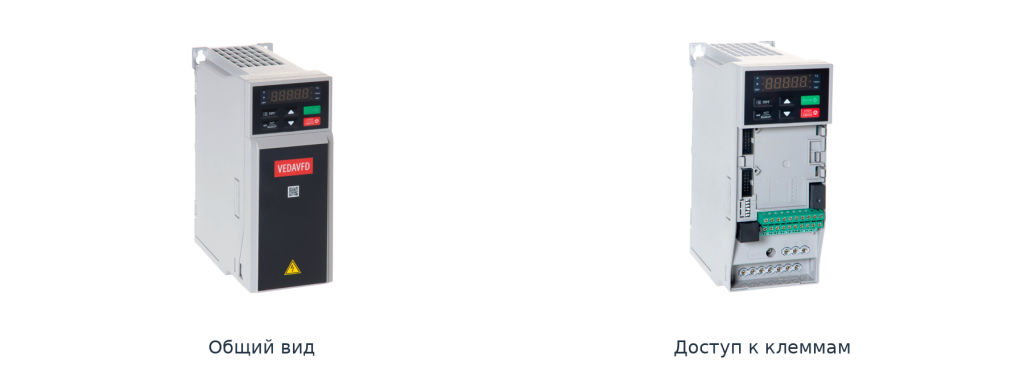
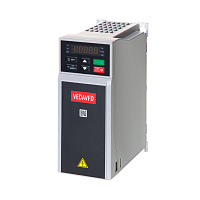
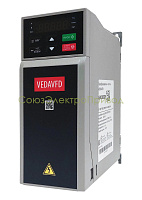
Рисунок 1 — VEDA VFD VF-101: общий вид и исполнение со снятой крышкой клемм.
Источник: официальные фотографии VEDA MC, drives.ru
Датчик измеряет давление в трубопроводе и передаёт его значение на аналоговый вход преобразователя частоты в виде токового сигнала. У линейного датчика 4 мА соответствуют нижней границе диапазона измерения, а 20 мА — верхней. Например, для датчика с диапазоном 0–10 бар сигнал 4 мА означает 0 бар, а 20 мА — 10 бар.
Преобразователь обрабатывает этот сигнал и сравнивает фактическое давление с уставкой — значением, которое необходимо поддерживать. Информация от датчика называется обратной связью: по ней регулятор определяет, насколько давление отличается от заданного.
При увеличении водопотребления давление обычно снижается. ПИД-регулятор повышает выходную частоту ПЧ, двигатель ускоряется, и насос увеличивает подачу. Когда расход уменьшается, регулятор снижает частоту вращения двигателя. Так система подстраивает работу насоса под текущую потребность в воде.
В рассматриваемом примере один насос поддерживает заданное давление в системе водоснабжения по датчику на напорной стороне. Для других применений общий порядок настройки сохраняется, но направление регулирования, ограничения и защитные функции могут отличаться.
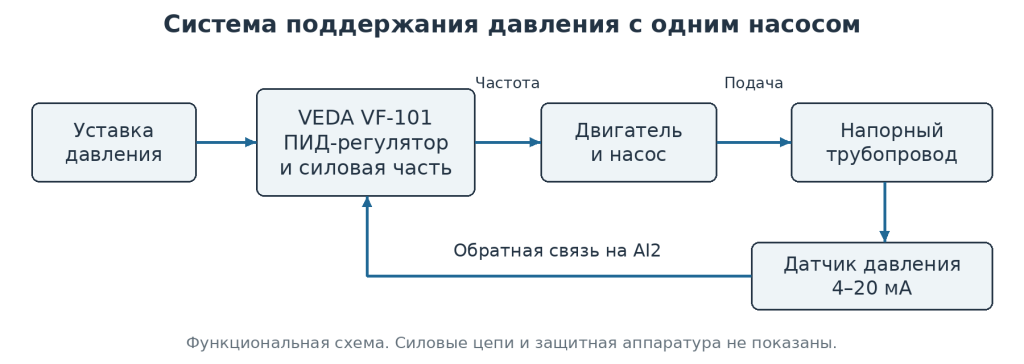
Рисунок 2 — Принцип поддержания давления одним насосом по сигналу датчика.
Схема: СоюзЭлектроПривод, по материалу статьи.
Перед подключением необходимо проверить:
Одинаковый сигнал 4–20 мА не означает одинаковую схему подключения. Двухпроводный датчик получает питание и передаёт измерительный сигнал по одной паре проводов. У трёх- и четырёхпроводных датчиков цепи питания и сигнала подключаются иначе. Поэтому схему необходимо сверять с документацией обоих устройств.
Перед монтажом отключают питание оборудования и принимают меры против его случайного включения. Затем выдерживают указанное в руководстве время разряда конденсаторов ПЧ и проверяют отсутствие напряжения. Работы выполняет квалифицированный персонал. Если требуется установка или демонтаж датчика на трубопроводе, соответствующий участок предварительно изолируют и сбрасывают в нём давление.
Рассмотрим двухпроводный датчик 4–20 мА, рассчитанный на питание от 24 В постоянного тока. В примере подключения VEDA VF-101 используются две клеммы преобразователя: 24V для питания датчика и AI2 для приёма токового сигнала.
Подключение выполняют двумя проводами. Первый соединяет клемму 24V преобразователя с положительным выводом «+» датчика. Второй соединяет сигнальный вывод SIG датчика с клеммой AI2 преобразователя. Обозначение сигнального вывода на конкретном датчике может отличаться, поэтому его назначение проверяют по паспорту.
Через эту цепь датчик получает питание и формирует ток, соответствующий измеренному давлению. Возврат тока обеспечивается внутренней цепью преобразователя. В рассматриваемой схеме отдельный третий провод от датчика к общему выводу не требуется.
Если датчику требуется внешний источник питания или используется другое исполнение датчика, схему уточняют по документации. Клеммы COM, GND и защитное заземление PE имеют разное назначение: произвольно объединять их нельзя. Также нельзя напрямую соединять между собой выходы встроенного и внешнего источников питания.
Перед подачей питания аналоговый вход AI2 переводят в токовый режим аппаратным переключателем согласно маркировке платы и руководству VF-101. Затем в настройках преобразователя задают F05.42 = 1 — токовый сигнал. Необходимо выполнить оба действия: изменение параметра не заменяет аппаратного переключения входа.
Сигнальный кабель датчика прокладывают отдельно от силового кабеля двигателя, чтобы снизить влияние электромагнитных помех на измерение давления. Экран подключают в соответствии с требованиями документации на оборудование.
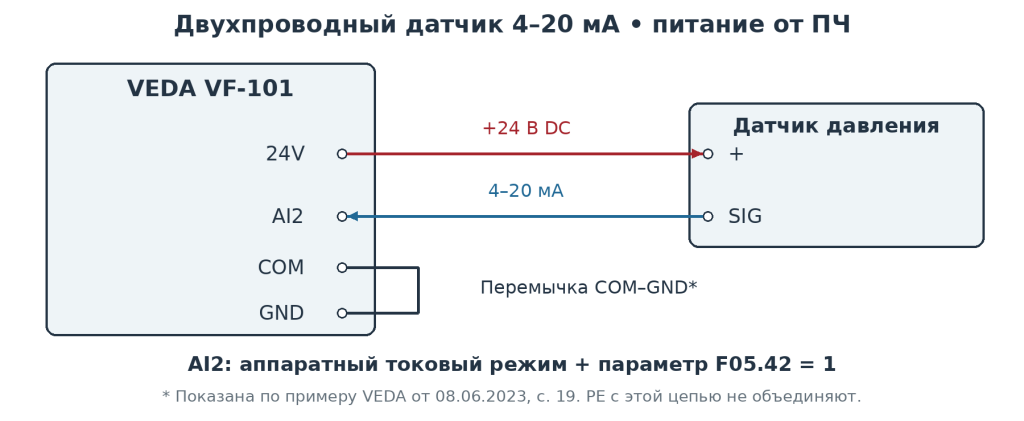
Рисунок 3 — Подключение двухпроводного датчика к 24V и AI2 преобразователя VF-101.
Уточнение к схеме. В официальном примере VEDA предусмотрена перемычка COM–GND. Её необходимость и выполнение проверяют по документации конкретного исполнения ПЧ. Это не разрешение произвольно объединять общие клеммы или соединять их с PE.
Источник: VEDA MC, «Ввод в эксплуатацию VF-101», 08.06.2023, с. 19–20
При запрещённом пуске проверьте канал обратной связи калибратором либо при контролируемом изменении давления. Сравните измеренный ток, обработанный сигнал ПЧ и показание контрольного манометра в той же точке. Проверяйте обратную связь: индикация уставки не подтверждает исправность датчика.
|
Сигнал датчика |
Давление для диапазона 0–10 бар |
Обратная связь после масштабирования |
|
4 мА |
0 бар |
0% |
|
12 мА |
5 бар |
50% |
|
20 мА |
10 бар |
100% |
Значения относятся только к линейному датчику 0–10 бар. Границы удобно проверять калибратором, не создавая опасное давление в системе. Ошибка масштабирования заставляет исправный PID-регулятор поддерживать неверное фактическое давление.
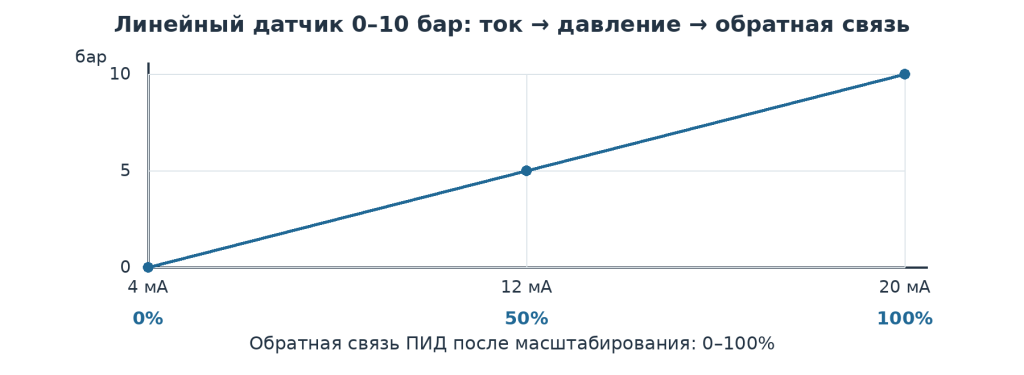
Рисунок 4 — Соответствие тока, давления и обратной связи для датчика 0–10 бар.
Схема: СоюзЭлектроПривод, по материалу статьи.
Перед настройкой сохраните текущие параметры ПЧ. При первоначальном вводе в эксплуатацию при необходимости выполните сброс к заводским настройкам, после чего заново задайте параметры оборудования. На действующей установке сброс выполняют только после проверки того, какие настройки управления и защит потребуется восстановить.
Введите паспортные данные электродвигателя, настройте его защиту и проверьте готовность насоса к работе. При необходимости выполните автоадаптацию двигателя в соответствии с руководством VF-101. Направление вращения проверяют при пробном пуске с соблюдением требований изготовителя насоса.
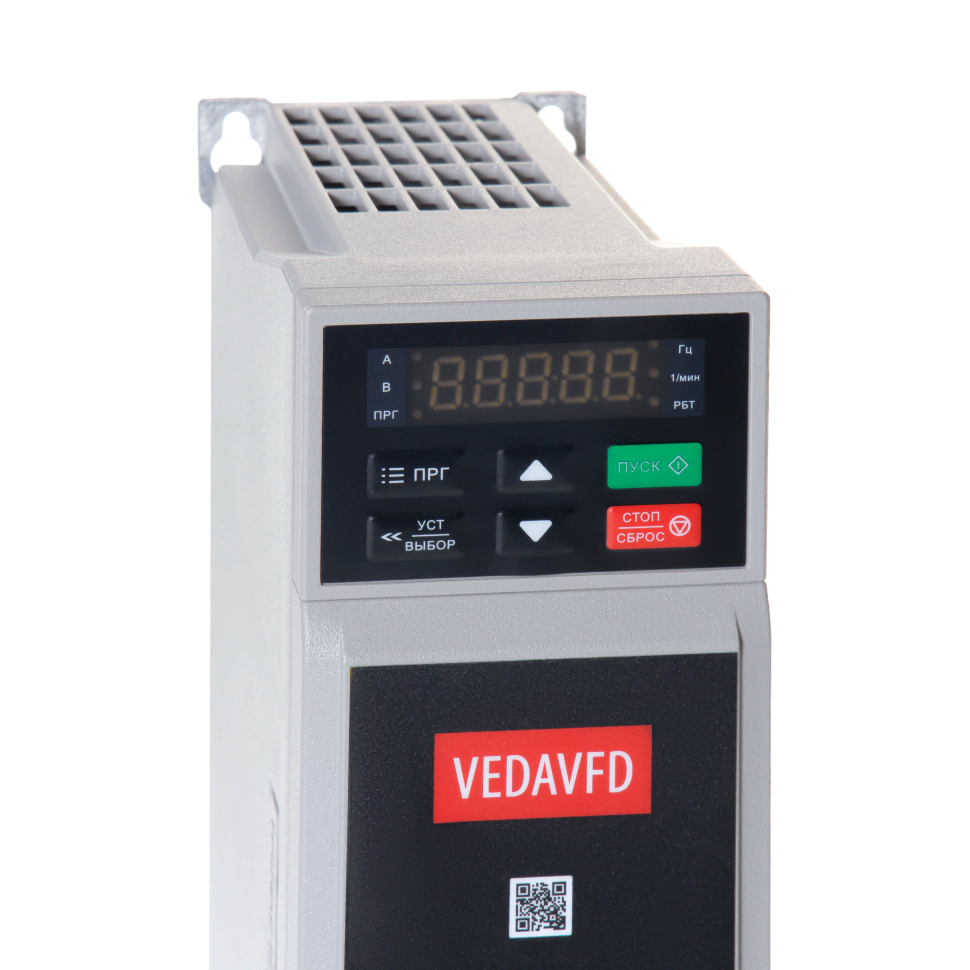
Рисунок 5 — Панель управления VEDA VF-101 для ввода параметров и контроля индикации.
Источник: официальная фотография VEDA MC, drives.ru
Для поддержания давления по сигналу датчика 4–20 мА настройте преобразователь в следующей последовательности:
Для датчика с диапазоном 0–10 бар после указанного масштабирования значение 0% соответствует 0 бар, а 100% — 10 бар. Чтобы поддерживать 4 бар, в параметре F13.01 задают 40%. Для датчика с другим диапазоном значение рассчитывают заново. Например, при диапазоне 0–16 бар тем же 4 бар соответствует уставка 25%.
Если пуск выполняется внешним переключателем через дискретный вход X1, в рассматриваемом примере устанавливают F01.01 = 1 — управление с клемм, и F05.00 = 1 — команда пуска вперёд для входа X1. Подключение переключателя выполняют по схеме дискретных входов VF-101.
Минимальную частоту определяют по расходно-напорной характеристике насоса и условиям работы системы. На этой частоте насос должен создавать напор, достаточный для преодоления противодавления и открытия обратного клапана, а также обеспечивать допустимый для него расход. Если двигатель вращается, но вода практически не поступает в систему, длительная работа в таком режиме может быть недопустима.
Дополнительно проверяют ограничения изготовителя насоса и условия охлаждения двигателя. При снижении скорости собственный вентилятор двигателя вращается медленнее, поэтому достаточность охлаждения оценивают с учётом нагрузки и продолжительности работы. Универсальной минимальной частоты для всех насосов нет.
Максимальную частоту ограничивают по допустимой скорости насоса и двигателя, рабочему току и давлению в системе. Повышать её только ради достижения уставки нельзя: сначала необходимо проверить, соответствует ли насос требуемой рабочей точке.
Время разгона определяет, насколько быстро насос увеличивает скорость, а время торможения — насколько быстро снижает её. Слишком резкое изменение скорости может сопровождаться скачками давления. Чрезмерно медленное увеличение скорости, напротив, приводит к затяжному падению давления при росте водопотребления.
Настройки подбирают при пробных изменениях расхода, наблюдая за давлением, частотой и током двигателя. Насос должен восстанавливать заданное давление без длительных колебаний и резких выбросов.
При проверке направления регулирования ориентируются на фактическое поведение системы. Если давление ниже заданного, а преобразователь продолжает снижать частоту, необходимо остановить проверку и проверить направление действия ПИД-регулятора и обработку обратной связи.
Приведённые номера параметров относятся к VEDA VF-101. Перед настройкой их необходимо сверить с руководством для конкретного исполнения преобразователя и версии программного обеспечения.
Подбирая преобразователи частоты, учитывают ток двигателя, перегрузку, условия эксплуатации, длину моторного кабеля и необходимые фильтры.
Пропорциональная составляющая P определяет реакцию на текущее отклонение давления. Интегральная I устраняет ошибку, сохраняющуюся во времени. Дифференциальная D реагирует на скорость изменения ошибки или регулируемой величины; её работа зависит от реализации регулятора и чувствительна к шуму.
В примере VF-101 используются коэффициент P в F13.11 и время интегрирования I в F13.12. Уменьшение времени I усиливает интегральное действие — это не то же самое, что уменьшение коэффициента усиления. Значения параметров, приведённые в инструкции, не являются универсальными и должны подбираться с учётом характеристик конкретной насосной системы.
При работе в безопасном режиме изменяйте параметры по одному, небольшими шагами. Дождитесь установившегося давления и повторите одинаковое изменение расхода. Если давление долго колеблется, ослабляйте регулирование; при медленном выходе сначала проверьте ограничения частоты и возможности насоса. Часто достаточно ПИ, необходимость D оценивают по результату. Записывайте давление, частоту и время восстановления. Фильтрация уменьшает помехи и стабилизирует показания датчика, однако увеличивает время реакции системы на изменения давления.
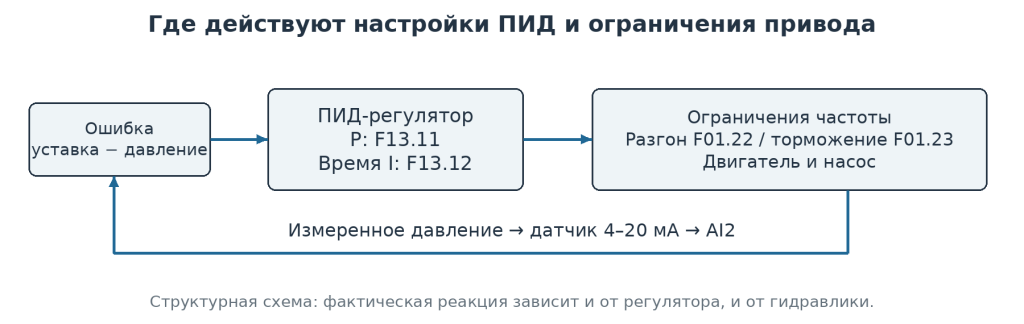
Рисунок 6 — Связь настройки ПИД с ограничениями и динамикой привода.
Схема: СоюзЭлектроПривод, по материалу статьи.
Официальный вебинар VEDA MC об использовании VEDA CST и VEDA Ctool: работа с программами, примеры проектов и рекомендации по эксплуатации. Дополнительный материал к настройке и наблюдению за работой привода; не пошаговая инструкция по подключению датчика.
|
Симптом |
Возможная причина |
Что проверить |
|
Частота постоянно повышается и снижается |
Слишком резкая реакция или шум обратной связи |
P, время I, стабильность показаний датчика, кабель |
|
Давление значительно выше уставки |
Перерегулирование или неверное направление действия |
Шкалу давления, направление регулирования, динамику замедления |
|
Давление растёт слишком медленно |
Слабая реакция, ограничение частоты или нехватка подачи |
Настройки ПИД, частоту, ток, рабочую точку насоса |
|
Показание давления в ПЧ не меняется |
Потеря сигнала либо на экране показана уставка |
Питание, ток петли, AI2, выбранный параметр индикации |
|
Насос часто останавливается и запускается |
Настройки режима сна не соответствуют системе |
Частоту засыпания, задержки, порог пробуждения, утечки |
|
Колебания сохраняются после настройки |
Неисправность или особенности гидравлики |
Насос, обратный клапан, гидроаккумулятор, воздух в трубопроводе |
Негерметичный обратный клапан снижает давление после останова, малый полезный объём гидроаккумулятора сокращает паузы между пусками. Завышенная подача насоса затрудняет работу при малом расходе. Эти причины устраняют до дальнейшей настройки ПИД.
Режим сна VF-101 задают в F13.29–F13.33: разрешение, частота, задержка засыпания, просадка давления и задержка пробуждения. Просадка указана в процентах от уставки, не в барах.
Согласуйте разгон и торможение с допустимой скоростью изменения подачи. Слишком резкая реакция ПИД, высокая максимальная частота и частые пробуждения могут усиливать скачки давления. Сон вводят после устойчивой работы основного контура: останов и повторный пуск должны проходить без резких провалов и выбросов.
Частотное управление смягчает изменение подачи, но не гарантирует отсутствия гидроудара. Быстрое закрытие арматуры, работа обратного клапана и отключение электропитания требуют отдельной оценки. Состояние гидравлики и необходимые защитные устройства определяют для конкретного трубопровода.
Настройте реакцию на потерю датчика в F13.25–F13.28. Нижнее ограничение входа может скрыть снижение тока: безопасно проверьте, что обрыв распознаётся и вызывает предусмотренную реакцию, а не неконтролируемое повышение частоты. Защиту от сухого хода проверяют отдельно.
При вводе системы в работу пусконаладка промышленного оборудования помогает согласовать работу ПЧ, насоса и автоматики на объекте.
Для стабильного давления недостаточно включить ПИД. Сначала правильно подключают датчик, проверяют сигнал 4–20 мА и масштабирование, затем задают ограничения привода и настраивают динамику регулирования. В СоюзЭлектроПривод можно обратиться за подбором ПЧ VEDA MC и проработкой решения под конкретную насосную систему. Для подбора подготовьте данные двигателя, характеристику насоса, требуемые давление и расход, диапазон датчика и условия эксплуатации.